

プロジェクト概要
Dongguan Chuanglida Intelligent Equipments Co., Ltd は、多品種不規則なパレットに積まれた材料に直面する製造クライアント向けに、3D ビジョンによるパレタイジング自動化ソリューションを提供しました。-
このソリューションは、手動によるデパレタイジングを置き換え、効率を向上させ、自動化された生産ラインへの下流への安定した供給を確保するように設計されました。
クライアントの背景
クライアントは、複数の下流産業に部品を供給する部品メーカーです。
同社の生産ラインでは連続的な材料供給が必要でしたが、入荷する製品は混合された不規則なパレット パターンで積み重ねられていたため、従来の自動化は困難でした。
手動によるデパレタイジングが長期間使用されていたため、労働集約的な作業と不安定な生産リズムが発生していました。{0}
業界の問題点
不規則なパレットの積み重ね: 製品のサイズ、方向、積み重ねパターンが異なります。
高い労働集約度: 手動によるデパレタイジングには継続的な人手が必要であり、オペレーターの疲労を引き起こします。
低効率: 手動処理によりライン速度が制限され、頻繁な中断が発生しました。
安全上のリスク: 力仕事や反復作業により、職場の安全性への懸念が増大します。
貧弱なスケーラビリティ: 手動プロセスでは将来の生産拡張に対応できません。
ソリューションの説明
Chuanglida は、3D ビジョンに基づいたロボット デパレタイジング システムを提供し、認識、モーション コントロール、マテリアル ハンドリングを単一の自動ソリューションに統合しました。
コアコンポーネント
3Dビジョンシステム
-パレットに積まれた製品のリアルタイム点群スキャン
物体の位置、向き、高さを正確に認識
ランダムおよび混合パレットレイアウトに適応
産業用ロボットアーム
高い再現性を備えた多軸ロボット-
視覚データによって動的に生成される柔軟なグリップ パス
アーム ツーリングの終端(EOAT)--
製品の形状と重量に基づいてカスタマイズされたグリッパー
安定したグリップで製品の損傷を防ぎます
制御および通信システム
コンベヤおよび下流の機器とのシームレスな統合
リアルタイムのフィードバックとエラー処理-
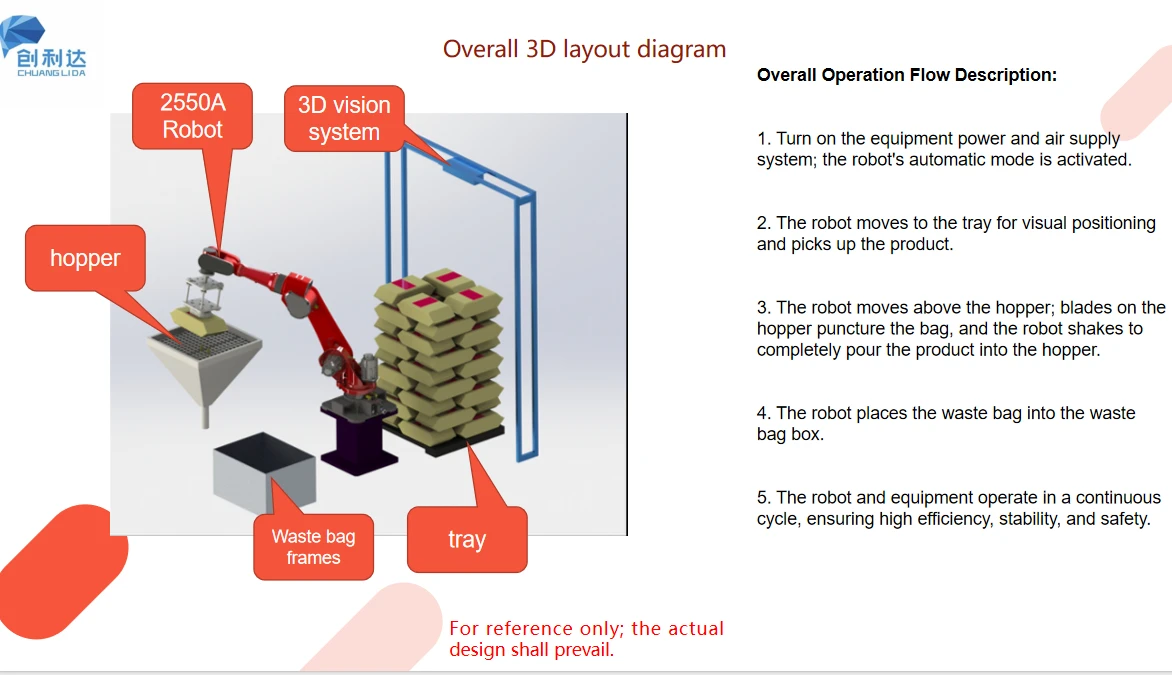
システムワークフロー
パレットがデパレタイズステーションに入る
3D ビジョン システムがパレットをスキャンして 3D モデルを生成します
ソフトウェアが最適なつかみ位置を自動計算
ロボットは積層パターンに関係なく、製品を一層ずつピッキングします
製品は下流の処理のためにコンベアに置かれます
このワークフローにより、手動介入なしで継続的な操作が可能になります。
実装プロセス
-現場評価: パレットの状態、製品の寸法、サイクル時間の要件を分析します。
システム設計: ビジョン アルゴリズム、ロボット パス、グリッパー設計をカスタマイズします。
アセンブリと統合: ロボット、ビジョン システム、マテリアル ハンドリング機器を統合します。
テストと最適化: 認識精度とデパレタイジングの安定性を検証します
試運転とトレーニング: オンサイトでの試運転とオペレーターのトレーニングを実施します。{0}
結果とパフォーマンス
労働力の削減: 手作業でのパレタイジング作業が不要になり、労働需要が 60% 以上削減されます。
効率の向上:安定した連続供給により、ライン全体の効率が向上しました。
認識精度: 3D ビジョンシステムは、さまざまなパレット条件下でも高い検出精度を維持しました。
運用の安定性: 人的エラーによるダウンタイムの削減
安全性の強化: 重労働や反復的な手作業を排除
主な利点
高い柔軟性: ランダム、混合、不規則なパレット パターンに対応
強力な適応性: ハードウェアに大幅な変更を加えることなく、将来の製品変更に適しています。
産業上の信頼性: 長期間の連続運用を考慮した設計-
スケーラブルな設計: 追加のロボットや生産ラインとの簡単な統合
結論
この事例は、Chuanglida の 3D ビジョン デパレタイジング ソリューションが複雑なマテリアル ハンドリングの課題をどのように効果的に解決するかを示しています。
高度なビジョン技術とロボット自動化を組み合わせることで、このシステムは効率、安全性、柔軟性を実現し、メーカーがよりスマートで信頼性の高い生産ラインに移行できるようにします。